Zespół to jeden lub więcej części połączonych sztywnym WeldConstraint lub połączonych za pomocą ruchomych stawów, takich jak Motor6Ds. Możesz grupować zespół części w kontenerze modelu, aby szybko zorganizować części i powiązane obiekty jako jeden zasób.


Z perspektywy fizyki zespół jest uważany za jeden sztywny obiekt, co oznacza, że żadna siła nie może pchać ani ciągnąć połączonych części od siebie, a one będą się poruszać jako jedna jednostka. Wszystkie siły zastosowane do konkretnej BasePart są stosowane do jej zespołu — na przykład, BasePart:ApplyImpulse() stosuje impuls do zespołu w BasePart.AssemblyCenterOfMass.
Właściwości zespołu
Poniższe właściwości BasePart pokazują dane dotyczące jego zespołu. Ich wartości będą takie same dla każdej części w tym samym zespole, więc nie ma znaczenia, której części użyjesz.
| Właściwość | Opis |
|---|---|
| BasePart.AssemblyLinearVelocity | Wektor prędkości liniowej zespołu części. Ustawienie prędkości bezpośrednio może prowadzić do nerealistycznego ruchu, dlatego preferowane jest użycie ograniczenia VectorForce lub LinearVelocity, lub BasePart:ApplyImpulse() dla natychmiastowej zmiany prędkości liniowej. |
| BasePart.AssemblyAngularVelocity | Wektor prędkości kątowej zespołu części. Ustawienie prędkości bezpośrednio może prowadzić do nerealistycznego ruchu, dlatego preferowane jest użycie ograniczenia Torque lub AngularVelocity, lub BasePart:ApplyAngularImpulse() dla natychmiastowej zmiany prędkości kątowej. |
| BasePart.AssemblyCenterOfMass | Pozycja tylko do odczytu obliczana na podstawie masy i pozycji wszystkich części w zespole. Siła zastosowana w centrum masy nie spowoduje przyspieszenia kątowego, tylko liniowe. |
| BasePart.AssemblyMass | Suma BasePart.Mass wszystkich części w zespole. Jeśli zespół ma zakotwiczoną część, masa zespołu jest uważana za nieskończoną. |
| BasePart.AssemblyRootPart | Część automatycznie wybrana do reprezentowania głównej części zespołu. |
Główna część zespołu
Każdy zespół ma główną część wskazaną przez właściwość AssemblyRootPart. To jest część, która nie porusza się, gdy transformacje Motor6D są aktualizowane, a także część używana do utrzymania spójnej replikacji fizyki i własności sieciowych.
Nie możesz jawnie ustawić głównej części, ale następujące czynniki wpływają na prawdopodobieństwo od najwyższego do najniższego:

Zakotwiczona część Anchored zawsze będzie przypisana jako główna część.

Części z Massless ustawionym na fałsz (domyślnie) mają pierwszeństwo.

Wyższe wartości RootPriority mają pierwszeństwo.

Pierwszeństwo na podstawie rozmiaru części (największa powierzchnia), z mnożnikami dla określonych typów części. Seats i VehicleSeats otrzymują najwyższy mnożnik, następnie części nazwane HumanoidRootPart, a potem części nazwane Torso.
Zachowanie zakotwiczania
Gdy jedna z części zespołu jest zakotwiczona, ta część staje się główną częścią, a wszystkie inne części stają się z nią implicitnie zakotwiczone. Poniższa sekwencja ilustruje to zachowanie.
Poniżej cztery części są ze sobą połączone za pomocą WeldConstraints (zielone linie), aby utworzyć jeden zespół, co wskazuje dopasowanie kolorowych konturów.
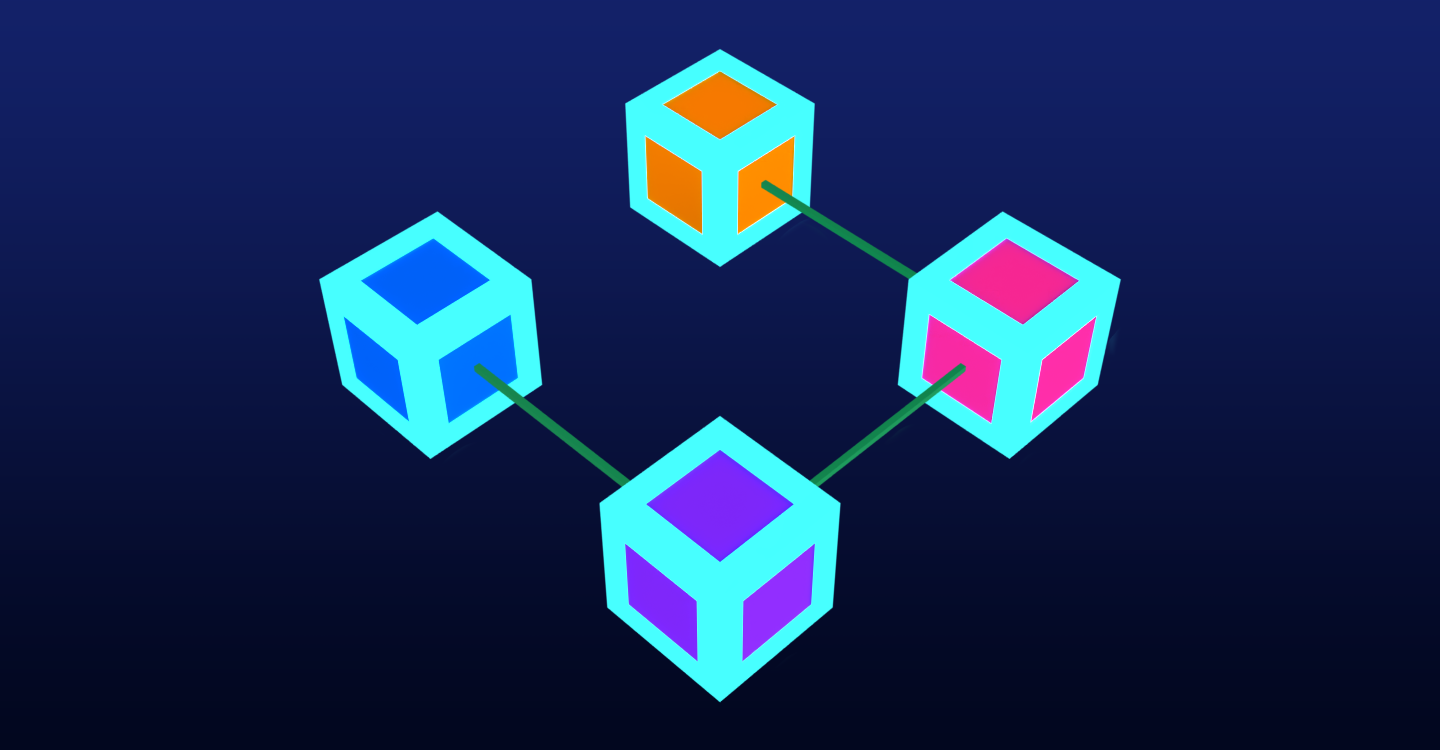
Cztery części połączone, aby stać się jednym zespołem Jeśli tylko jedna część w zespole jest zakotwiczona, zespół nie zmieni się, poza tym, że główna część może się zmienić (zakotwiczona część zawsze ma najwyższy priorytet do stania się główną częścią).

Zakotwiczona część (jak wskazuje ikona kotwicy) staje się nową główną częścią Jeśli więcej niż jedna część jest zakotwiczona, zespół dzieli się. Poniżej obie części po lewej i górze są zakotwiczona, więc oryginalny zespół dzieli się na dwa zespoły, co pokazują kolorowe kontury. Ponadto WeldConstraint między dwoma zespołami dezaktywuje się, ponieważ nie można mieć aktywnej spawy między dwoma zakotwiczonymi zespołami.

Dwa zespoły z zakotwiczonymi częściami jako ich odpowiednie główne części


